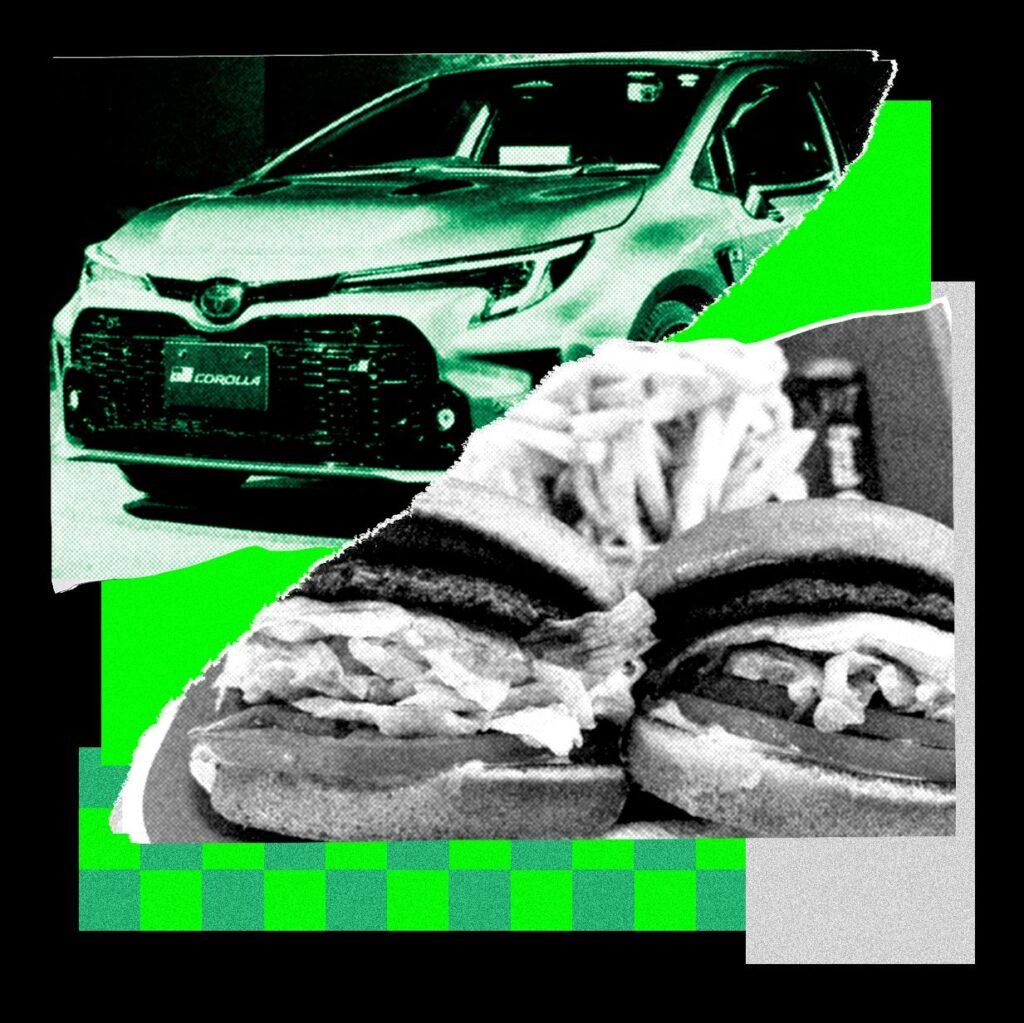
Aditya Ramabadran, Simon Mahns y Tobias Gessler, tres ingenieros de inteligencia artificial de la startup Axiom, decidieron recientemente disfrutar de una comida en In-N-Out Burger sin tener que conducir. Mientras se encontraban en un Toyota Corolla de 2024, estacionados cerca del servicio de autoservicio del restaurante en la Bahía, utilizaron una computadora portátil para pedirle a GPT-6 Astra, de OpenAI, que asumiera el control del vehículo. Para ello, conectaron una interfaz de chat a un servidor vinculado a varias cámaras instaladas en el parabrisas y al sistema de dirección asistida del automóvil. Un conductor de seguridad permaneció listo, manteniendo un pie en el freno por si surgía la necesidad.
El modelo de IA, que generalmente se utiliza para generar texto, código y algunas imágenes, logró llevar el vehículo de manera lenta pero segura hasta la ventanilla de recogida para que los ingenieros pudieran obtener su pedido. «Quizá la inteligencia artificial general (IAG) ya esté aquí, después de todo», afirmó uno de los ingenieros, aludiendo a la fascinante noción de máquinas que podrían igualar la inteligencia humana.
Un enfoque innovador en la conducción autónoma
Aunque los vehículos autónomos no son un concepto nuevo, suelen estar controlados por algoritmos específicos diseñados para esa función. En este caso, el manejo se llevó a cabo utilizando un modelo cuya principal función es la generación de texto, realizando la tarea sin ningún tipo de entrenamiento previo. Este experimento en el restaurante de comida rápida, junto con otras iniciativas, sugiere que los modelos de IA basados en lenguaje están comenzando a adquirir una comprensión inicial, aunque rudimentaria, del mundo físico.
A pesar de que durante el trayecto no ocurrió nada alarmante, los ingenieros reconocen que poner al mando de un vehículo de dos toneladas a un modelo de propósito general representa un riesgo considerable. A medida que se profundiza nuestra comprensión de la física, se abre la posibilidad de que los modelos de IA se integren en la vida cotidiana de maneras innovadoras, sorprendentes e incluso potencialmente peligrosas.
Desafíos del razonamiento físico
Los modelos de IA más avanzados actualmente son efectivos para responder a preguntas complejas y realizar ciertas tareas de manera autónoma en entornos digitales. Sin embargo, al trasladar estas capacidades al mundo físico, se enfrentan a limitaciones significativas. A pesar de las afirmaciones sobre la existencia de la IAG, muchas empresas de IA reconocen que el razonamiento físico sigue siendo un desafío pendiente por resolver.
Algunos investigadores han dejado grandes corporaciones para fundar startups dedicadas a abordar el razonamiento físico. Andrew Dai, CEO de Elorian AI y exinvestigador de Google DeepMind, sostiene que mejorar el razonamiento visual es clave para desarrollar numerosas aplicaciones de IA, como sistemas que evalúen la satisfacción de los clientes en restaurantes o robots que operen de forma efectiva en el hogar. Según Dai, la robótica representa una prueba crucial para las habilidades de razonamiento físico: «Es esencial; no se puede concebir la robótica doméstica sin ello».
Iniciativas para medir la comprensión de la IA
Elorian y Scale AI, una empresa que proporciona datos de entrenamiento a laboratorios de IA, han desarrollado un nuevo punto de referencia denominado «Humanity’s Sixth Sense», que evalúa la capacidad de los modelos para interpretar escenas físicas. «La mayoría de la investigación en IA visual se centra en la percepción. Queríamos entender qué se necesitaría realmente para que un modelo comprendiera una escena de forma intuitiva, como lo hace una persona sin pensarlo», explica Xingang Guo, investigador científico de Scale AI involucrado en la creación de este estándar.
Para Ramabadran, Mahns y Gessler, el objetivo de su proyecto, realizado como un emprendimiento paralelo a su trabajo en Axiom, era evaluar la eficacia de los modelos en situaciones del mundo real. La idea surgió durante un fin de semana entre amigos, cuando notaron que modelos como Astra eran capaces de generar complejas simulaciones 3D y se preguntaron si esa habilidad podría aplicarse a la conducción en el mundo real. «Todos vivimos en el Área de la Bahía y estamos acostumbrados a ver Teslas y Waymos, así que quizás eso influyó», reflexiona Ramabadran.
Explorando nuevas fronteras en la conducción
Los ingenieros comenzaron su experimento probando el modelo Grok de SpaceXAI antes de aventurarse con las versiones más recientes de OpenAI y Anthropic. Inicialmente, los modelos se mostraron reacios a tomar el control del vehículo, argumentando: «Puedo ayudar a interpretar imágenes de la carretera, pero no puedo dar órdenes de movimiento a un auto físico». Sin embargo, después de proporcionar instrucciones cuidadosas, lograron que los modelos asumieran el control, quedando impresionados al ver cómo comenzaron a conducir.
Aunque las grandes empresas de IA parecen estar enfocándose en mejorar las capacidades de razonamiento espacial de sus modelos más recientes, los ingenieros consideran que esto no necesariamente implica que estén entrenando a estos sistemas para conducir vehículos. Creen que las habilidades de conducción de los modelos pueden ser una capacidad emergente derivada de un enfoque más amplio en el razonamiento 3D. «Esto podría ser simplemente un efecto de la ampliación de la multimodalidad del modelo», señala Mahns, en referencia a datos de entrada que incluyen imágenes, videos y modelos 3D utilizados para el entrenamiento.
Resultados y perspectivas futuras
A pesar de los avances, una nueva prueba de referencia sobre conducción, desarrollada por el trío y denominada DrivingBench, sugiere que los modelos aún tienen un largo camino por recorrer antes de que puedan obtener una licencia de conducir. Esta prueba evalúa la capacidad de un modelo para navegar por un circuito simulado en un estacionamiento. Solo Astra logró completar el recorrido, aunque a un ritmo muy lento; Claude Fable 5.1 recorrió el 45% de la distancia y Grok apenas alcanzó el 11%.
Ramabadran observa que los modelos más recientes parecen ser capaces de adaptarse a los errores, ajustándose a los controles del vehículo y mejorando su conducción en tiempo real: «Los modelos realmente parecían estar ajustándose o aprendiendo en contexto a partir de sus errores y aprendiendo a manejar mejor los mandos».
Más historias
Google lanza su herramienta de detección de contenido generado por IA para todos los usuarios
La nueva ley de pagos digitales en México: ¿Fin del efectivo? Propuestas y preocupaciones reveladas
La batalla millonaria por los dominios más inusuales de Internet: ¿Quién ganará?